News
Daily robotics industry news: humanoids, industrial automation, drones, autonomous systems and the companies building them.
Daily robotics industry news: humanoids, industrial automation, drones, autonomous systems and the companies building them.
Latest in News
4147 storiesJoyAI-RA 0.5: Scaling Robot Manipulation Learning via Dual Action Alignment
arXiv:2608.05674v1 Announce Type: new Abstract: Robot data is scarce, so generalist policies need to learn from heterogeneous sources, including human egocentri…
GeniWorld: A Generalizable Interactive World Model for Robotic Manipulation via Visual Actions
arXiv:2608.06332v1 Announce Type: new Abstract: Generalist robot policies exhibit strong capabilities, but their robustness in complex and unseen environments r…
A System for Train Condition Monitoring and Structural Health Assessment of Rail Vehicles
arXiv:2608.05221v1 Announce Type: new Abstract: The ongoing digitalization of rail systems and the increasing use of artificial intelligence (AI) are fundamenta…
World-to-Wrist: Task-Conditioned Future Wrist Modeling for Fine-Grained Robot Manipulation
arXiv:2608.05369v1 Announce Type: new Abstract: Vision-language-action (VLA) models often treat main-view and wrist-view observations as parallel visual inputs,…
Afford-X: Generalizable and Slim Affordance Reasoning for Task-oriented Manipulation
arXiv:2503.03556v3 Announce Type: replace-cross Abstract: Object affordance reasoning, the ability to infer object functionalities based on physical properties,…
Sliding Sensors: Configurable Confidence in State Estimation for Continuum Robots
arXiv:2608.05410v1 Announce Type: new Abstract: Continuum robots often operate in uncertain environments, where accurate state estimation is essential for safe …
KILVO: Kinematic-Inertial-LiDAR-Visual Odometry with Robust Multimodal Adaptation for Humanoid Robots
arXiv:2608.05647v1 Announce Type: new Abstract: This article presents a kinematic-inertial-LiDAR-visual odometry for humanoid robots, called KILVO. Tailored to …
Multi-Robot Motions in Milliseconds: Vector-Accelerated Primitives for Sampling-Based Planning
arXiv:2604.23960v2 Announce Type: replace Abstract: In this paper, we extend the recent Vector-Accelerated Motion Planning (VAMP) framework to multi-robot motio…
Report looks at advances in autonomous mobile robots
A download looks at examples of advances in autonomous mobile robots in material handling and automated storage applications. The post Report looks at advances …
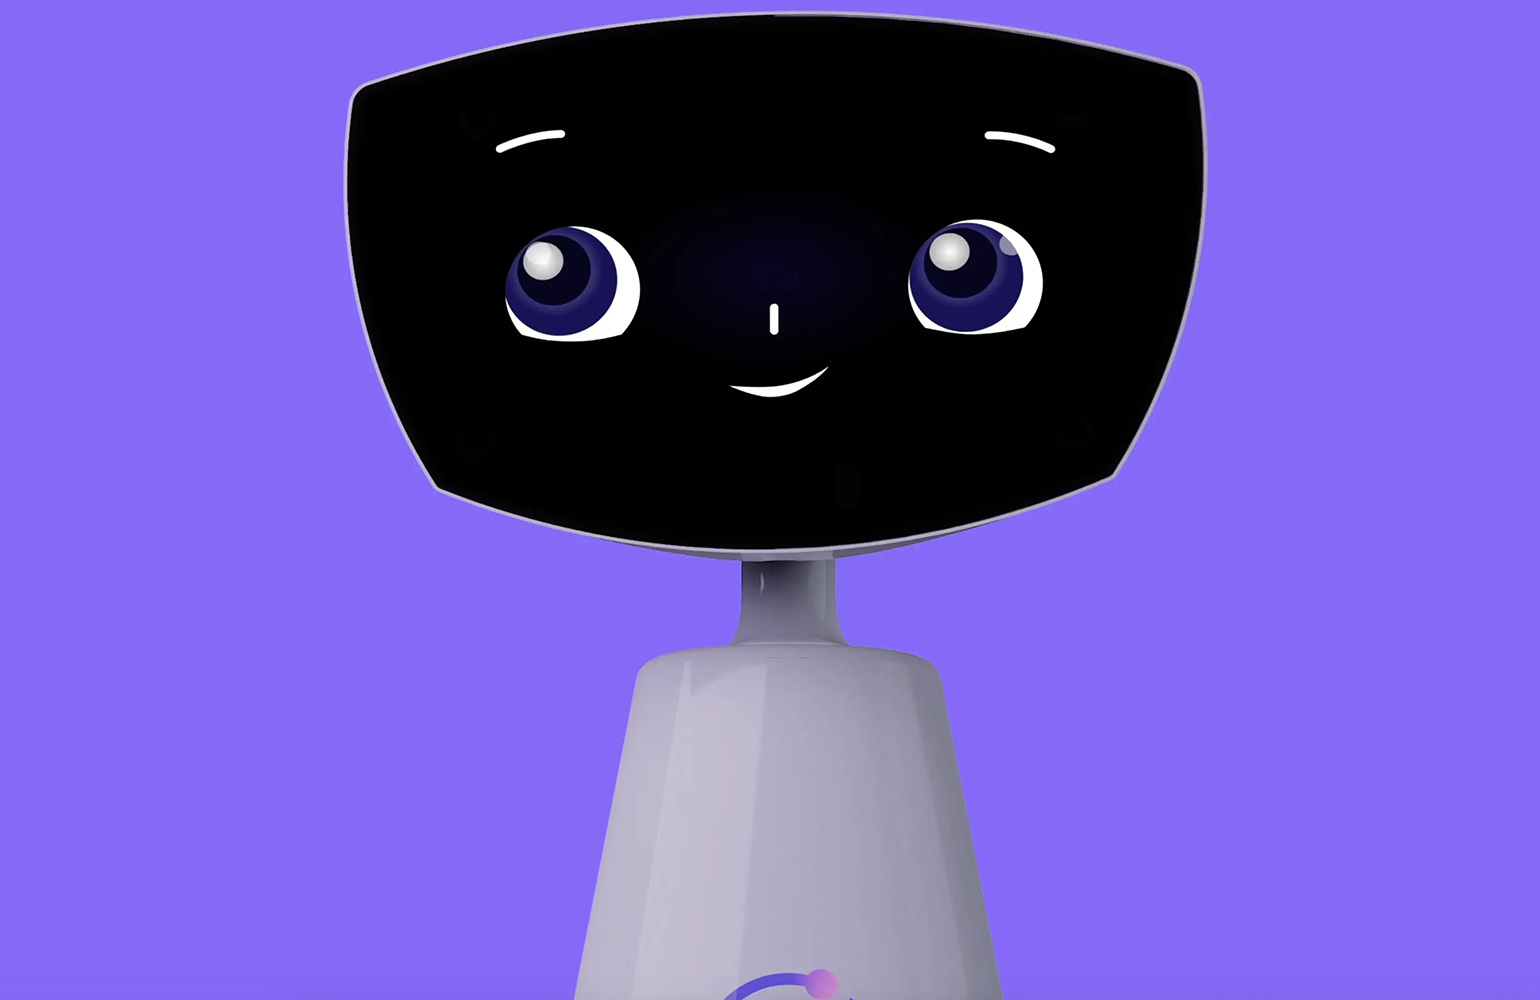
How Robin, the robotic companion, keeps patients calm during hospital visits
Robin is deployed across 30 different health systems, and Expper has plans to deploy 10 more in different states. The post How Robin, the robotic companion, kee…
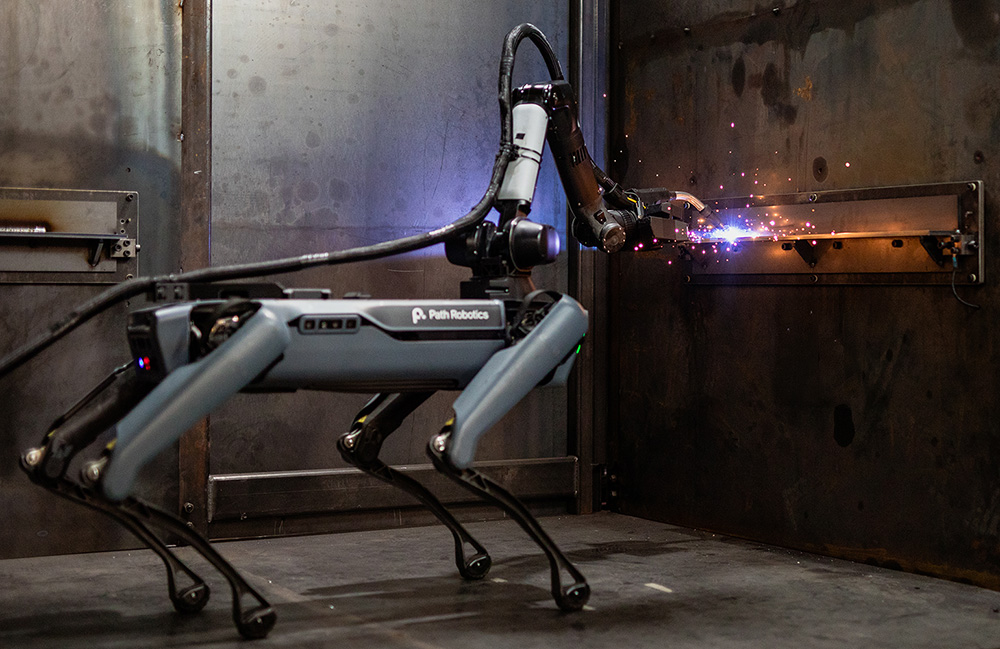
HII signs up to $900M agreement with Path Robotics, GrayMatter Robotics
The latest agreement expands HII's HYPER Program, which Path Robotics and GrayMatter Robotics joined earlier this year. The post HII signs up to $900M agreement…
Curiosity-Diffuser: Curiosity Guide Diffusion Models for Reliability
arXiv:2503.14833v2 Announce Type: replace Abstract: One of the bottlenecks in robotic intelligence is the instability of neural network models. This leads to ri…
Zero-shot Sim2Real Transfer for Magnet-Based Tactile Sensor on Insertion Tasks
arXiv:2505.02915v2 Announce Type: replace Abstract: Tactile sensing is an important sensing modality for robot manipulation. Among different types of tactile se…
Structured LLM Reasoning for Zero-Shot Human--Robot Coordination Under Hidden Goals
arXiv:2608.04309v1 Announce Type: new Abstract: We present a structured large-language-model (LLM) architecture for zero-shot human--robot coordination in a coo…
Design and Flight of an Ion-propelled Micro Hovercraft Leveraging Ground Proximity Effects
arXiv:2608.04343v1 Announce Type: new Abstract: Electroaerodynamic propulsion is compelling for use in micro air vehicles due to its silent and solid-state natu…
Kitchen Robotic Manipulation utilizing Foundation Models
arXiv:2608.04042v1 Announce Type: new Abstract: Deploying robots in everyday human environments requires perception systems that are both robust and adaptable t…
Explicit Language Memory for Long-Horizon Planning in Vision-Language-Action Models
arXiv:2608.04765v1 Announce Type: new Abstract: Vision-language-action (VLA) models provide a unified paradigm for connecting visual perception, language unders…
A GitOps-Driven Annotation Catalog for Fully Automatic Railway Operations
arXiv:2608.04724v1 Announce Type: new Abstract: Automatic train operation (ATO) at grade of automation 3 and above (GoA3-GoA4) requires robust AI-based percepti…
RORA: Realistic Object Reconstruction with Articulation
arXiv:2608.04842v1 Announce Type: new Abstract: Replicating real-world environments into simulation by realistic visual representation like NeRF and 3D Gaussian…
Differential 6-DOF Pose Estimation with Provable First-Order Immunity to Camera Calibration Errors
arXiv:2608.04673v1 Announce Type: cross Abstract: Accurate six-degree-of-freedom (6-DOF) motion estimation is essential for robotic manipulation, autonomous sys…
Geometry-Aware Sampling-Based Motion Planning on Riemannian Manifolds
arXiv:2602.00992v3 Announce Type: replace Abstract: In many robot motion planning problems, task objectives and physical constraints induce non-Euclidean geomet…
A Multi-Sensor Dataset for Monitoring the Operational Environment of Rail Vehicles
arXiv:2608.04704v1 Announce Type: cross Abstract: Reliable environment monitoring is essential for the safe and efficient operation of automated railway systems…
BridgeVLA++: A Data-Efficient, Generalizable, and Memory-Augmented Vision-Language-Action Framework for 3D Manipulation
arXiv:2608.05042v1 Announce Type: new Abstract: Leveraging pre-trained vision-language models (VLMs) to construct vision-language-action (VLA) models has emerge…
SCOPE: Field-of-View-Aware Path Planning in Unknown 3D Environments via Safety-Volume Certification
arXiv:2608.04420v1 Announce Type: new Abstract: Safe navigation with a body-mounted limited-field-of-view sensor requires the complete robot-inflated volume of …
Enabling Urgency-aware Robot Swarm Intralogistics using Smart IoT Tags
arXiv:2608.04721v1 Announce Type: new Abstract: Warehouse items differ in how urgently they must be moved: perishable goods, pharmaceutical shipments, and just-…
RESample: A Robust Data Augmentation Framework via Exploratory Sampling for Robotic Manipulation
arXiv:2510.17640v4 Announce Type: replace Abstract: Vision-Language-Action (VLA) models have shown strong manipulation capability when trained with large-scale …
From Transparent Labware Segmentation to Collision Avoidance: A Real-Time Edge-Aware Perception Pipeline
arXiv:2608.04769v1 Announce Type: new Abstract: This paper presents an edge-aware instance segmentation framework that enables real-time robotic collision avoid…
Static Timing Orchestration for Tree-Structured Robot Control Firmware
arXiv:2608.04600v1 Announce Type: new Abstract: As robotic systems become increasingly complex, generating control firmware from structural description files ha…
Feasibility of Embedded Photoplethysmography Sensing in Short-Duration Tactile Interactions With Pocket-Sized Robots Using IMU- and Confidence-Based Filtering
arXiv:2608.04242v1 Announce Type: new Abstract: Ubiquitous companion robots offer a promising avenue for immediate anxiety relief in children, yet their effecti…
Approximate Multi-Objective Search Under Rulebooks
arXiv:2608.04398v1 Announce Type: new Abstract: Robotic planning often involves multiple objectives with complex priority relationships, such as safety, efficie…